皆さん、こんにちは!
上越市を拠点にし、「FA設備・装置開発」と「画像処理」に強い会社、NSIです!
私達は豊富な経験と専門知識で、各種業界の自動化・システム化のお手伝いをしています。
気付けば9月も後半ですね。
気温も落ち着きだんだんと秋らしくなってきました。
季節の変わり目、体調には気を付けて過ごしましょう!
さて、今回はFAネタ豪華2本立てです。
産業用Ethernetでお馴染みの「EtherCATとEtherNet/IPの違い」について比較してみました。
はじめに
FAの産業用Ethernetとして、よく名前が挙がるのが以下です。
- EtherCAT
- EtherNet/IP
どちらもEthernetを利用した産業用ネットワークですが、仕組みを見ていくと、その設計思想はかなり違います。
特に気になるのが通信速度です。
一般的なEtherCATは100Mbpsですが、EtherNet/IPは標準Ethernetを利用するため、100Mbpsだけでなく1Gbpsなどの高速なネットワークも利用できます。
すると当然、「1GbpsのEtherNet/IPの方が、100MbpsのEtherCATより速いのでは?」という疑問が出てきます。ところが、FAネットワークでは話はそんなに単純ではありません。
じゃあ、何を比べればいいんだろう?
なお、ODVAもEtherNet/IPについて、10Mbps、100Mbps、1GbpsなどIEEE Ethernet規格に応じたネットワーク速度を利用できると説明していますが、実際のリンク速度は使用する機器やポートの対応速度に依存します。
また、今回は主に100BASE-TXを利用する100MbpsのEtherCATとEtherNet/IPを比較し、Gigabit対応のEtherCAT G/G10については後半で補足します。
今回はEtherCATとEtherNet/IPについて、以下の視点から比較してみます。
- 通信方式
- OSIレイヤ
- 通信速度
- リアルタイム性
- 同期性能
- ネットワーク構成
- 機能安全
- セキュリティ
- 得意な用途
まずEtherCATとEtherNet/IPは何が違う?
最初に大まかに整理すると、こんな違いがあります。
| 項目 | EtherCAT | EtherNet/IP |
|---|---|---|
| 主な管理団体 | EtherCAT Technology Group(ETG) | ODVA |
| 基本的な通信 | Ethernetフレームを直接利用 | CIPをTCP/IP・UDP/IP上で利用 |
| 周期通信でIPを使用 | 基本的に使用しない | 使用する |
| 標準的な通信速度 | 100Mbps | 10/100Mbps、1Gbpsなど |
| プロセスデータ処理 | ESCがOn-the-Flyで読み書き | CIPのI/Oデータを通常UDP/IPで交換 |
| リアルタイム化の考え方 | 通信経路そのものを制御向けに最適化 | 標準Ethernet+時刻同期・CIPで実現 |
| 時刻同期 | Distributed Clocks | CIP Sync |
| モーション | 高速同期制御を得意とする | CIP Motionで実現(対応機器が必要) |
| 機能安全 | FSoE(Safety over EtherCAT) | CIP Safety |
| 安全通信の方式 | Black Channel | Black Channel |
| 主な構成 | Line、Tree、Starなど | Star、Linear、DLRなど |
| ITネットワークとの親和性 | 制御ネットワークとして独立性が高い | 標準TCP/IPとの親和性が高い |
| セキュリティの考え方 | 非IP・専用HW処理などでAttack Surfaceを限定 | CIP Security+Defense in Depth |
ただし、この表だけを見て「EtherCATの方が優れている」あるいは「EtherNet/IPの方が優れている」とは言えません。両者はそもそもネットワーク設計の考え方が違います。
この表は一般的な構成の比較です。CIP Sync、CIP Motion、CIP Securityなどの機能は、それぞれに対応した機器と適切な構成・設定を前提とします。FSoEとCIP Safetyも、安全通信に対応した機器・構成が必要です。
EtherCATはLayer 2で直接通信する
EtherCATの大きな特徴は、通常の周期プロセスデータ通信(制御に使う入出力データを一定周期でやり取りする通信)でTCP/IPやUDP/IPを必要としないことです。
一般的なEthernet通信を簡略化すると、以下のようになります。
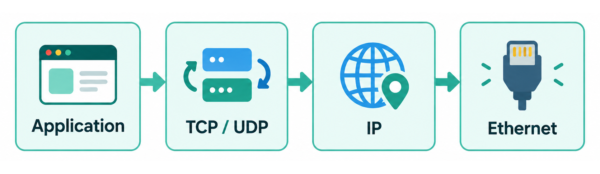
一方、EtherCATでは、以下のような非常にシンプルな構造で通信できます。
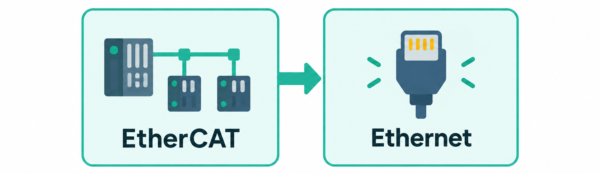
EtherCATフレームは標準Ethernetフレーム内に格納され、EtherTypeには0x88A4が使用されます。EtherCATは短周期のプロセスデータ通信に最適化されており、TCP/IPやUDP/IPといったプロトコルスタックを省略できます。
つまりEtherCATは、Ethernetを使っていますが、通常のIPネットワークとは少し違う使い方をしているということです。
EtherNet/IPは本当にIPを使う
一方のEtherNet/IPは、標準EthernetとTCP/IP技術を積極的に利用します。
EtherNet/IPの上位層では、CIP(Common Industrial Protocol)が使用されています。
ちなみに少し紛らわしいのですが、「EtherNet/IP」のIPは名称としてはIndustrial Protocolを意味します。しかし実際の通信ではInternet ProtocolのIPも使用します。
名前のIPはIndustrial Protocol、通信で使うIPはInternet Protocol。同じ略語だけど別物だから注意してね!
EtherNet/IPには大きく、以下があります。
- Explicit Messaging
- Implicit Messaging
一般的なEtherNet/IP構成では、設定値の読み書きや診断に使うExplicit MessagingはTCP/IP、周期的なI/Oデータ交換に使うImplicit MessagingはUDP/IPを利用します。
なお、リソース制約のある機器向けにはUDP-onlyの構成もあります。本記事では、通常のTCP/IPとUDP/IPを組み合わせた構成を中心に説明します。
イメージすると、以下のようになります。
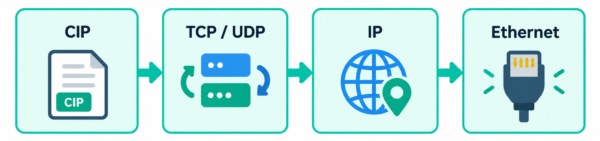
この構造によってEtherNet/IPは、一般的なEthernetインフラとの高い親和性を持っています。
100Mbpsと1Gbpsだけでは比較できない
ここが今回の一番重要なところです。
一般的なEtherCATは100Mbpsです。一方、EtherNet/IPは1Gbpsのネットワークを構築することもできます。
単純な帯域幅で考えれば「100Mbps < 1Gbps」なので、当然1Gbpsの方が大量のデータを転送できます。しかしFA制御では、帯域幅=制御性能ではありません。
重要なのは、以下のような要素です。
- Latency(遅延)
- Jitter(遅延のばらつき)
- 通信周期
- 同期性能
- フレーム処理時間
- プロトコルオーバーヘッド
- 1周期でどれだけ効率よくデータ交換できるか
大量の画像ファイルを転送するのであれば、帯域幅は非常に重要です。しかし、「500μsごとに数十軸の制御データを決められたタイミングで交換する」という用途では、Mbpsだけでは性能を判断できません。
EtherCAT最大の特徴はOn-the-Fly
EtherCATが100Mbpsでも高いリアルタイム性能を発揮できる大きな理由が、On-the-Fly Processingです。EtherCAT MainDeviceから送信されたフレームは、以下のように各SubDeviceを順番に通過します。
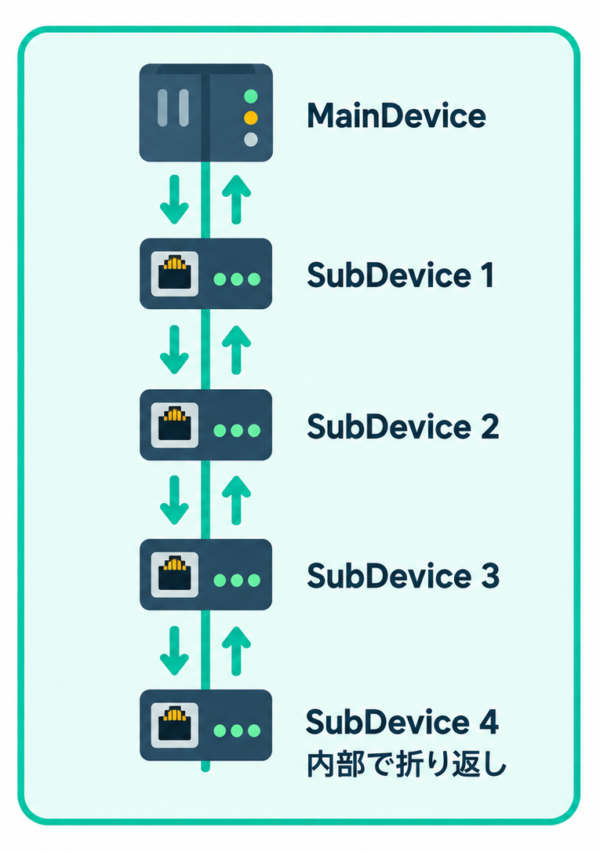
ライン構成では、末端のSubDeviceが未接続ポートを検出すると、フレームを折り返します。図の上下の矢印は、同じ機器間ケーブル内の別々の送受信経路を表します。100BASE-TXの全二重通信を使い、フレームは各SubDeviceを逆順に通って同じMainDeviceへ戻ります。そのため、末端からMainDeviceへ別の戻りケーブルを引く必要はありません。
EtherCATでは、各SubDeviceがフレーム全体を受信してからアプリケーションで応答を作るのではなく、通過中のフレームを処理します。各SubDeviceは、フレームが通過している途中で、自分宛てのデータを読み、自分のデータを書き込みます。
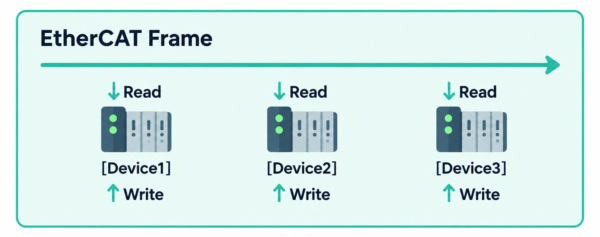
SubDeviceではEtherCAT SubDevice Controller(ESC)がこの処理をハードウェアで行います。
フレームを止めずに、通り過ぎる間にデータをやり取りしているんだね!
一般のEthernetスイッチにも高速なハードウェア転送や、全フレームの受信完了を待たないカットスルー方式があります。EtherCATの特徴は、単に転送が速いことに加えて、複数機器のプロセスデータの読み書きをフレームの通過処理に組み込んでいることです。
なお、ESCによるハードウェア処理は通信フレームの処理を指します。機器内部の制御演算やアプリケーション処理にはCPUやマイコンが使われる場合があります。
この仕組みによって、一つのEthernetフレームを複数の機器で非常に効率よく利用できます。ただし、データ量や周期構成によっては複数のフレームを使用します。
EtherCATが速い理由については、以下の記事で詳しく解説しています。

EtherNet/IPは標準Ethernetを最大限利用する
EtherNet/IPの考え方は少し違います。
EtherNet/IPはIEEE 802.3、TCP/IP、UDP/IPなどの標準技術を積極的に利用します。そのため、以下のような技術との親和性が非常に高くなります。
- Ethernetスイッチ
- VLAN
- IPアドレス
- ルータ
- 標準的なネットワーク診断
- IT系ネットワーク技術
ODVAもEtherNet/IPの特徴として、標準・非改変のEthernetインフラを使用できることや、IT/OT統合のしやすさを挙げています。つまりEtherNet/IPは、工場の制御ネットワークを標準Ethernetの世界へ自然に統合していくという方向に強みがあります。
EtherNet/IPでも高速モーション制御は可能
ここも誤解されやすいところです。
EtherCATがモーション制御に強いからといって、EtherNet/IPでは高精度モーション制御ができないということではありません。
EtherNet/IPには、以下があります。
- CIP Sync
- CIP Motion
CIP SyncはIEEE 1588に準拠した時刻同期技術です。ODVAによれば、CIP Syncではデバイス間で100ns未満の同期精度を実現可能とされています。
さらにCIP Motionでは、ネットワーク上のメッセージ到着時刻そのものを完全に一定にするのではなく、各デバイスのクロックを高精度に同期し、タイムスタンプを利用してモーションを制御するという考え方を取ります。ODVAによれば、CIP Motionでは200ns未満のクロック同期が可能とされています。
これらは、すべてのEtherNet/IP製品や構成に共通する保証値ではありません。CIP SyncやCIP Motionに対応した機器を選び、要求する精度に応じてネットワークを設計・設定する必要があります。
つまりEtherNet/IPも、「標準Ethernetだからリアルタイム制御に弱い」と単純には言えません。
EtherCATのDistributed Clocks
EtherCATにも高精度時刻同期の仕組みがあります。
それが、Distributed Clocks(DC)です。
各SubDeviceが持つクロックをネットワーク全体で同期し、各機器までの伝送遅延も測定・補正します。ETGによれば、Distributed Clocksによるシステムのジッタは1μsを大きく下回るレベルです。
ここでいう同期精度やジッタは、通信周期そのものやフレーム到着時刻のばらつきと同じ指標ではありません。実際の精度は、対応機器、ネットワーク構成、設定によって変わります。
ここで興味深いのは、EtherCATとEtherNet/IPの両方が、「フレームを完全に同時に届ける」ことだけに頼らず、各機器の時計を同期するというアプローチを採用している点です。
ただし、ETGとODVAが公表している数値は測定条件や定義が異なるため、「EtherCAT ○○ns」「EtherNet/IP ○○ns」という数値だけで単純に優劣を決めるのは適切ではありません。ネットワーク全体の構成や制御周期、機器の実装まで含めて考える必要があります。
トポロジの考え方も違う
EtherCATは、以下のような柔軟な構成を取れます。
- Line
- Tree
- Star
- Drop Line
EtherCATでは各SubDevice自身がフレームを転送するため、一般的なEthernetスイッチを各機器間に配置する必要はありません。分岐はEtherCAT対応のジャンクションなどで構成します。Star構成が可能という説明は、一般的なEthernetスイッチをそのまま代用できるという意味ではありません。
Star構成でも、普通のEthernetスイッチがそのまま使えるわけじゃないから注意してね!
一方EtherNet/IPでは、以下のような構成が利用できます。
- Star
- Linear
- Ring
一般的なEthernetスイッチを中心に構成することもできますし、EtherNet/IP対応機器の2ポートスイッチ機能を使ってLinear構成もできます。
リング構成では、DLR(Device Level Ring)が利用できます。
ODVAの資料には、50ノード、ビーコン間隔400μsなどの条件で、障害復旧やリング復帰が5ms未満となる例が示されています。実際の時間はノード数、機器の対応方式、設定、障害の種類によって変わります。
この数値は、通常時の通信周期や装置全体が運転を再開するまでの時間を表すものではありません。
EtherNet/IPの方が、私たちが普段使っているEthernetネットワークの感覚に近いと言えるでしょう。
機能安全はFSoEとCIP Safetyで対応する
非常停止や安全扉のインターロックなどに関わる機能安全(Safety)と、不正アクセスなどに対処するサイバーセキュリティ(Security)は、分けて考える必要があります。
EtherCATにはFSoE(Safety over EtherCAT)、EtherNet/IPにはCIP Safetyがあり、通常の制御データと安全データを同じネットワークで扱えます。両者とも、IEC 61508のSIL 3までの安全用途に適用可能な通信プロトコルです。
共通するのは、Black Channel(ブラックチャネル)という考え方です。通常の通信経路そのものの信頼性に依存するのではなく、安全通信の両端でデータの誤りや時間的な異常などを検出する仕組みを持ちます。これにより、通常通信と安全通信で通信経路を共有できます。
ただし、EtherCATやEtherNet/IPに対応しているだけで、安全通信が利用できるわけではありません。対応する安全コントローラや安全I/Oなどを選び、応答時間や安全機能を含めて設計・検証する必要があります。プロトコルがSIL 3に対応できることと、装置全体がSIL 3を満たすことは別です。
セキュリティはどう違う?
ここも両者の思想の違いがよく現れています。
EtherCATの場合
通常のEtherCAT周期通信はIPを使用せず、SubDevice側では専用ハードウェアによるフレーム処理を行います。
ETGは、以下のような点によってAttack Surface(攻撃を受け得る範囲)を小さくできると説明しています。
- 非IP通信
- ハードウェアベースのフレーム処理
- MainDeviceのみがフレームを生成する通信階層
ETGの2026年4月20日の発表では、典型的なEtherCATシステムを対象としたIEC 62443-3-3の評価結果も示されています。ただし、評価対象の構成・条件に関する結果であり、すべてのEtherCAT機器や設備に一律に適用できるものではありません。
評価範囲と注意点は、関連記事「EtherCATは100Mbpsなのになぜ速い?」のIEC 62443の節で詳しく解説しています。
ただし、EtherCATだから設備全体が自動的に安全になるわけではありません。MainDevice、PLC、IPC、Engineering PC、上位LAN、リモートアクセスなどは別途保護する必要があります。
EtherNet/IPの場合
EtherNet/IPはIPネットワークなので、一般的なIPネットワークと同様にセキュリティ設計が重要になります。一方で、CIP Securityというセキュリティ機構があります。
CIP Securityでは、以下のような仕組みを利用できます。
- TCP通信にTLS
- UDP通信にDTLS
- X.509証明書または事前共有鍵
- メッセージ認証
- 完全性確認
- 必要に応じた暗号化
EtherNet/IPは、標準IPネットワークの世界にあるセキュリティ技術を積極的に取り込む方向と言えるでしょう。
これらの機能を利用するには、CIP Securityに対応した機器と、対応プロファイルに応じた認証情報・通信ポリシーなどの設定が必要です。EtherNet/IP対応というだけで、通信が自動的に認証・暗号化されるわけではありません。
どちらを使うにしても、設備全体のセキュリティ対策は欠かせないね。
結局、どちらを選べばよい?
ここまで見ると、両者の違いが見えてきます。
EtherCATは「制御ネットワークそのものを徹底的に効率化する」という思想で、
EtherNet/IPは「標準Ethernet/IP技術の上で高度なFA制御を実現する」という思想です。
例えば、以下のような考え方ができます。
EtherCATが選択候補になりやすいケース
- 高速I/Oを大量に扱う
- 多軸モーションを扱う
- 短周期制御を重視する
- ネットワークの予測可能性を重視する
- 制御系ネットワークを明確に構成したい
EtherNet/IPが選択候補になりやすいケース
- PLC、I/O、ロボットなど多数のEtherNet/IP機器を統合したい
- 標準Ethernetインフラを活用したい
- IT/OT統合を重視したい
- 上位ネットワークとの接続性を重視したい
- CIPをベースに制御、安全、モーション、情報通信を統一したい
もちろん実際には、使用するPLCメーカー、サーボ、I/O、ロボット、既存設備、保守体制なども大きく影響します。
なお、EtherCATにもGigabit版がある
ここまで「EtherCATは100Mbps」と説明してきましたが、厳密には補足が必要です。
EtherCATには、1GbpsのEtherCAT Gと、10GbpsのEtherCAT G10という拡張があります。
On-the-FlyやDistributed ClocksといったEtherCATの基本思想を維持したまま、大容量データを必要とするMachine Visionや高性能計測などへ対応するための技術です。したがって、「EtherCAT=必ず100Mbps」というわけでもありません。
ただし現在広く使用されている一般的なEtherCATを理解するうえでは、100BASE-TXを基準に考えると分かりやすいでしょう。
まとめ
EtherCATとEtherNet/IPを比較すると、一見、以下のような通信速度の差に目が行きます。
EtherCAT:100Mbps
EtherNet/IP:1Gbpsなど(対応機器の場合)
しかしFAネットワークでは、Mbpsだけでは性能を判断できません。
EtherCATは、以下によって、100Mbpsを非常に効率よくリアルタイム制御に利用します。
- Layer 2ベース
- On-the-Fly
- ハードウェア処理
- Distributed Clocks
EtherNet/IPは、以下を活用し、FA制御と一般Ethernetネットワークとの高い親和性を実現しています。
- TCP/IP
- UDP/IP
- CIP
- CIP Sync
- CIP Motion
- 標準Ethernetインフラ
つまり、「どちらが速いか?」だけではなく、「何を制御し、何をネットワークに求めるのか?」で考える必要があります。EtherCATとEtherNet/IPは、どちらも産業用Ethernetですが、同じ山を違うルートから登っているようなネットワークと言えるのかもしれません。
そして、「それでも、なぜ100MbpsのEtherCATがこれほど高速に動作できるのか?」については、次の記事でOn-the-Fly、Ethernet Layer 2、Distributed Clocksの仕組みから詳しく見ていきます。
参考資料
本文の説明に対応する公式資料を、テーマ別にまとめています。
- EtherCATの基本構造・時刻同期
- EtherCAT Technology Group(ETG):EtherCAT — Layer 2、On-the-Fly、折り返し、Distributed Clocks、EoE
- ESC・プロセスデータ交換・Ethernetスイッチとの違い
- Beckhoff:General — EtherCATのESCと「Process Data Interface」の節
- ETG:ETG.1500 EtherCAT Master Classes — 周期フレームと複数タスク:§5.4、V1.0.2
- Cisco:Configuring Switching Modes — カットスルーとストアアンドフォワード:pp.1–2
- EtherNet/IPの基本仕様
- ODVA:EtherNet/IP™ Technology Overview (Pub 138) — 通信速度、TCP/IP・UDP/IP、CIPの基本構成
- ODVA:EtherNet/IP™ — 標準Ethernetの利用と対応機能
- ODVA TAG Japan:EtherNet/IPとは — 名称と基本的な通信方式
- EtherNet/IPのUDP-only構成
- ODVA:EtherNet/IP In-Cabinet — リソース制約のある機器向けの構成
- ODVA Industry Conference 2020:Enhancements to Single-pair Ethernet for Constrained Devices — 補足資料(当時の提案):Full/UDP-onlyプロファイル、p.17
- CIP Sync/CIP Motion
- ODVA:CIP Sync™ — IEEE 1588による同期と公表精度
- ODVA:CIP Motion™(日本語) — 時刻同期を利用するモーション制御と200ns未満のクロック同期
- DLRの復旧時間と構成条件
- ODVA:Guidelines for Using Device Level Ring (DLR) with EtherNet/IP — PUB00316R2、復旧時間の条件:pp.3–5、Table 1
- 機能安全:FSoE/CIP Safety
- ETG:Safety over EtherCAT (FSoE) — Black ChannelとSIL 3までの安全用途
- ODVA:CIP Safety™ — 安全通信、Black Channelと適用条件
- サイバーセキュリティ
- ETG:EtherCAT & Cybersecurity — 非IP通信・ハードウェア処理と攻撃対象領域
- ODVA:CIP Security™ — 認証・完全性確認・暗号化の仕組み
- ODVA:CIP Security at a Glance (Pub 319) — 対応プロファイルと適用範囲
- IEC 62443の評価結果
- ETG:UL Solutions certifies EtherCAT’s Cyber Resilience — 2026年4月20日の評価結果発表
- EtherCAT G/G10
- ETG:EtherCAT Technology Group officially supports EtherCAT G — EtherCAT G/G10の公式採用発表、2019年
- ETG:EtherCAT G — Gigabit対応の拡張と用途
商標について
- EtherCAT®、Safety over EtherCAT®、EtherCAT G®、EtherCAT G10®は、Beckhoff Automation GmbHの登録商標です。
- EtherNet/IP™、CIP™、CIP Sync™、CIP Safety™、CIP Motion™、CIP Security™は、ODVA, Inc.の商標です。
- その他、記載されている会社名・製品名は、各社の商標または登録商標です。
最後に
今回は、「EtherCATとEtherNet/IPの違い」についてまとめました。
100Mbpsと1Gbpsという数字だけを見ると、つい速い方が有利に思えてしまいますが、FA制御ではそう単純ではないんですね。どちらが優れているかではなく、何を制御したいかで選ぶのがポイントです。
産業用Ethernetの選定で迷ったときは、ぜひ参考にしてみてください!
ここまで読んでいただき、ありがとうございました。
ご質問・ご要望・ご相談などは、下記お問い合わせフォームからお気軽にご連絡ください。
https://www.net-nsi.co.jp/toiawase.html
この記事が役に立ったらGoodボタンを押してね~

